
Precision CNC-bearbetningslåda för robotledkomponenter

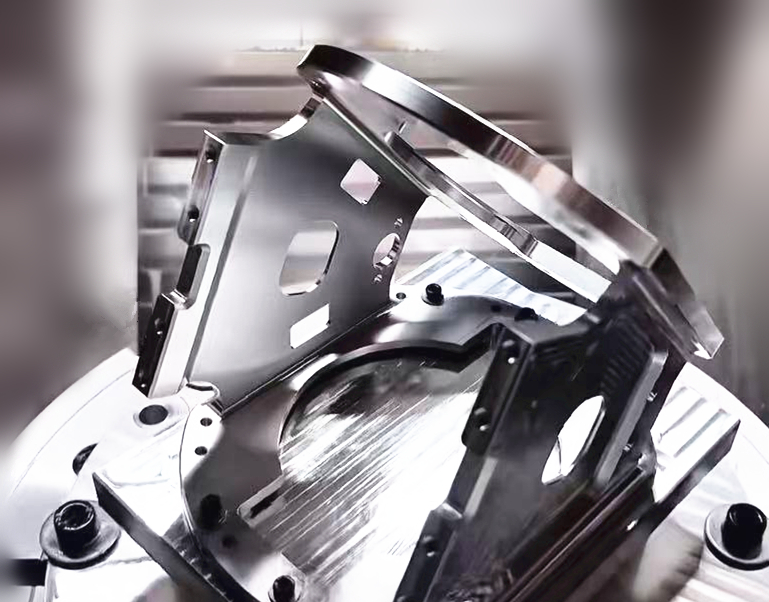
Project Överblick
|
Industry |
Industrial Robotics |
|
Produkt Namn |
Custom Robot Joint Components (Drive Joint) |
|
Machining Material |
6061-T6 Aluminium Alla oy |
|
Machining Process |
5-Axis CNC Machining |
|
Produkt ion Type |
Small-Batch, High-Precision Produkt ion |
|
Ytråhet |
As-Machined Surface (Ra ≤ 0,8μm) |
|
Leverans Cycle |
8 arbetsdagar (exklusive Frakt tid) |
|
Produkt Function |
|
Om klienten
Nova Robotics Lab är ett universitetslett FoU-team som fokuserar på innovation av kärnkomponenter för industriella robotar. Med en simulerad ingenjörsmodell ansvarar teamet för att driva projekt från konceptuell design till prototyptestning, och ger teammedlemmarna praktisk erfarenhet av CAD-modellering, design för tillverkningsbarhet, precisionsbearbetning och robotprestandatestning. Teamet välkomnar tvärvetenskapliga studenter och betonar att utveckla praktiska ingenjörskunskaper och innovativt tänkande utöver teoretiskt lärande.
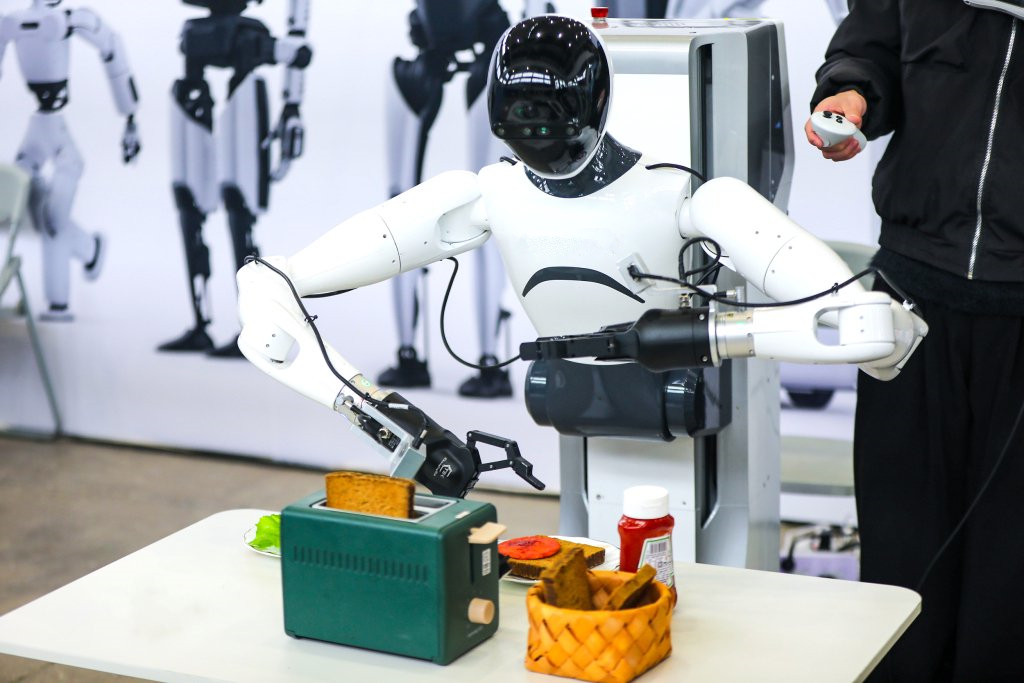
Vad är National Industrial Robot Joint Innovation Competition?
National Industrial Robot Core Component Innovation Competition, där Nova Robotics Lab deltar, är en av de mest inflytelserika och auktoritativa robotteknologitävlingarna i Asien. Universitetsteam visar självdesignade kärnkomponenter (inklusive robotleder), vilka utvärderas av branschexperter utifrån dimensionerna precision, prestanda, lättviktsdesign och kostnadseffektivitet.
Behov hos robotteamet
• Utmärkt koncentrikitet för att förhindra rörelsejitter och överföringsförlust
• Hög styrkeprestanda och extremt lättvikt design för att minska robotens totala vikt<o:p>
• Precisa passningsytor för att anpassa sig till monteringsbehoven för lager och ställdon<o:p>
Absolut dimensionskonsistens för att säkerställa sömlös integration med andra robotkomponenter
Utöver tekniska krav möter teamet även ytterligare begränsningar som är vanliga i robot-FoU-projekt:
• Tight prototyputvecklingscykel
• Liten batch CNC-produktion (10-15 delar per batch)
• Småbatch, mycket anpassade komponenter med komplexa böjda ytor<o:p>
Teamet behövde mer än en traditionell maskinverkstad; de behövde en partner skicklig på snabb robotprototyptillverkning—en som kunde leverera industriklassad precision och avancerade 5-axliga bearbetningsmöjligheter inom en snäv cykel.
01 Mikronnivå dimensionell noggrannhet
02 Thin-Wall Machining av 6061 Aluminium Alla oy
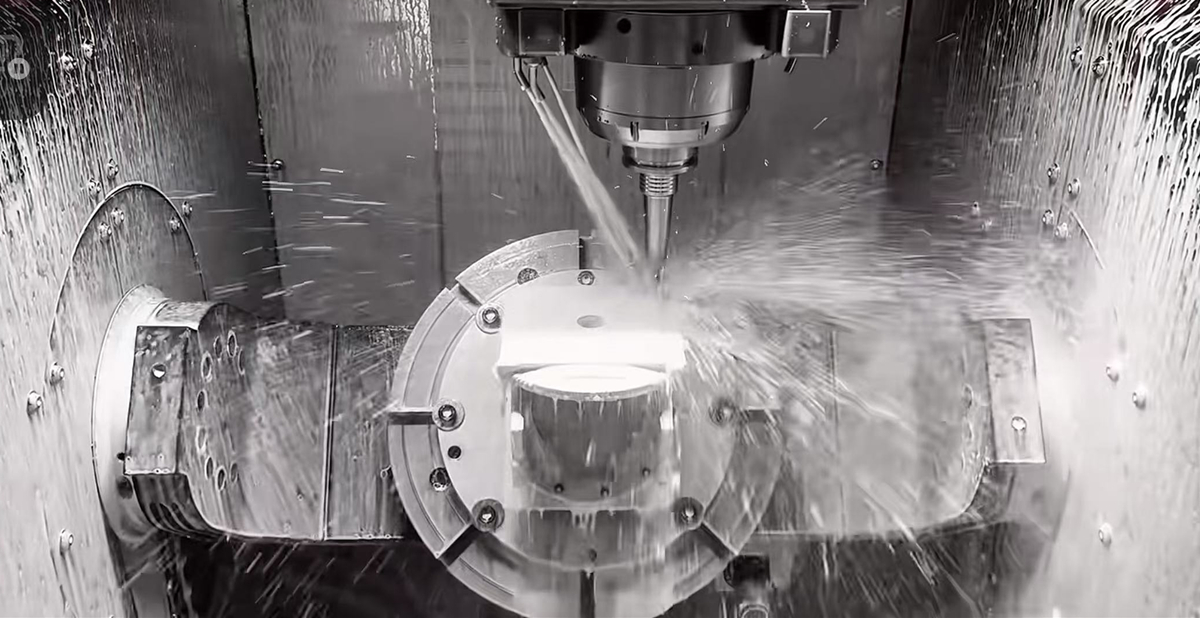
6061-T6 aluminiumlegering är ett höghållfast, lätt material, vilket gör det mycket lämpligt för robotledskomponenter. Den största bearbetningsutmaningen är att uppnå perfekt ytgrovhet (Ra ≤ 0,8 μm) samtidigt som man förhindrar deformation av lätta tunnväggiga delar – sådana delar är benägna att drabbas av strukturella skador vid borttagning av stora mängder material (från 14,5 kg ämne till färdig produkt). Vi optimerar skärparametrarna och använder ett högtryckskylsystem för att sänka skärtemperaturen, matchar anpassade hydrauliska fixturer för att minska kontaktspänningar och använder spiralgrovfräsning för effektiv materialborttagning och femaxlig länkfinish. Denna metod minskar skärkraften samtidigt som den säkerställer ytprecision, vilket effektivt undviker tunnväggsdeformation och strukturella skador.
03 Komplex böjd yta och djup kavitetsbearbetning
De komplexa interna och yttre strukturerna hos robotleder kräver bearbetning av precisa, komplexa böjda ytor och svåråtkomliga djupa håligheter. Dessa geometriska former innebär inneboende risker för verktygsvibrationer och dålig spånavlagring, vilket i sin tur hotar dimensionsstabiliteten och den högkvalitativa ytintegritet som krävs för slutna ytor. För att lösa detta problem antar vi en flerstegsstrategi med "pilotborrning—spiralgrovfräsning—kontrollerad halvfinishing—5-axlig länkagefinishing", utrustad med egenutvecklade högpresterande spindlar och GTRT:s kuggdrivna vagga-vändskivteknologi, vilket ger "hardcore"-stöd för precisionsbearbetning av robotleder.
04 Rapid Leverans Requirement
Att stödja ett konkurrenskraftigt robotteam kräver en mycket komprimerad produktionscykel. Kärnutmaningen är att leverera prototypprodukter i tid för att säkerställa teamets tävlingsförberedelser samtidigt som de strikta kraven på hög precision och komplex bearbetning uppfylls. Genom att förlita oss på effektiviteten hos 5-axliga CNC-bearbetningscenter integrerar och optimerar vi bearbetningsprocessen för att uppnå flerytsbearbetning med en klämning, vilket minskar klämtiden. Samtidigt felsöker vi utrustning i förväg, optimerar verktygsbanor och utför bearbetning och inspektionsarbete samtidigt, och kontrollerar leveranscykeln för småbatchprototyper inom 8 arbetsdagar, balanserar precision och effektivitet för att säkerställa leverans i tid.
Strikt In-process and Final Inspection
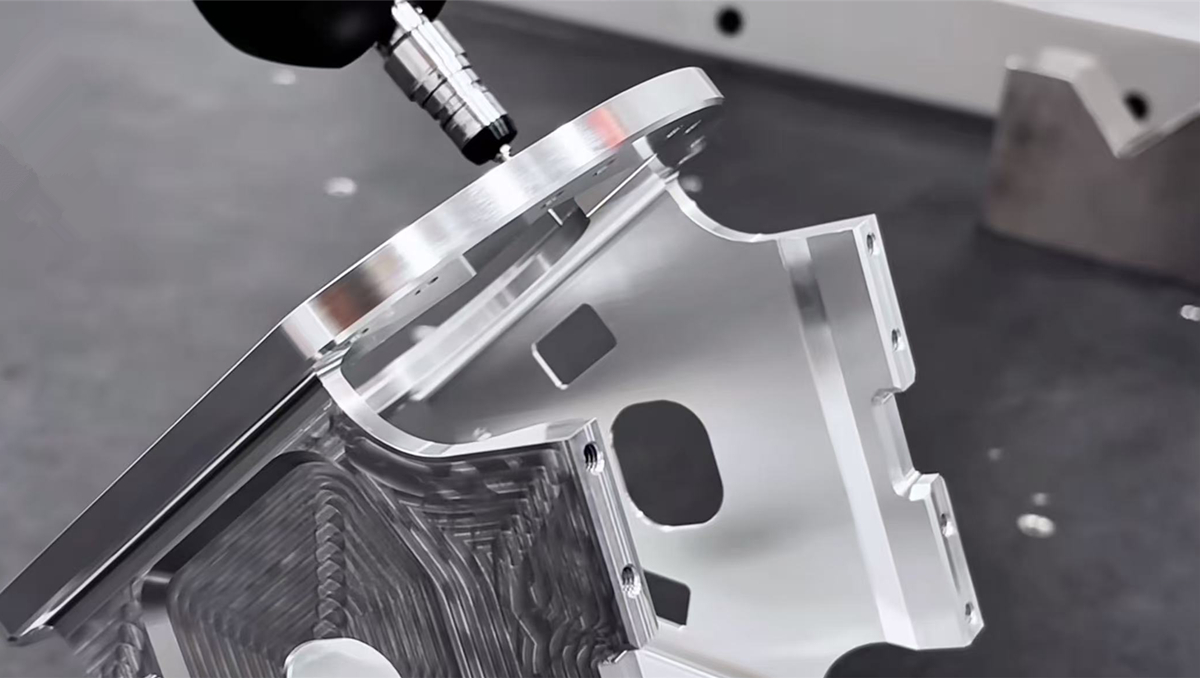
För att säkerställa mikronnivåprecision implementerar vi en strikt inspektionsprocess:
• Använd en koordinatmätmaskin (CMM) för inspektion under processen för att verifiera dimensionsnoggrannheten efter varje bearbetningsprocess
Använd precisionsmätare för koncentriskitet för att säkerställa inga vibrationsrisker
Genomför en inspektion av ytråheten för att bekräfta Ra ≤ 0,8μm
• Använd gauge-verktyg för att inspektera gängor och passande ytor för att bekräfta monteringskompatibilitet
Inspektionsdata sparas och arkiveras för kvalitet, spårbarhet och konkurrensefterlevnadsgranskning.
 >
Client Feedback
"Brightstar-teamet erbjöd utmärkta precisionstjänster inom CNC-bearbetning, med noggrannhet, proaktiv kommunikation och starkt stöd. De gjorde allt för att optimera bearbetningsprocessen, och med sina precisa och snabba anpassade tillverkningstjänster hjälpte de oss att färdigställa robotledsprototyperna i tid och uppnå utmärkta resultat i tävlingen."
— Nova Robotics Lab, University of Engineering and Technology